kurah/newah-s2-soft-v2
收藏资源简介:
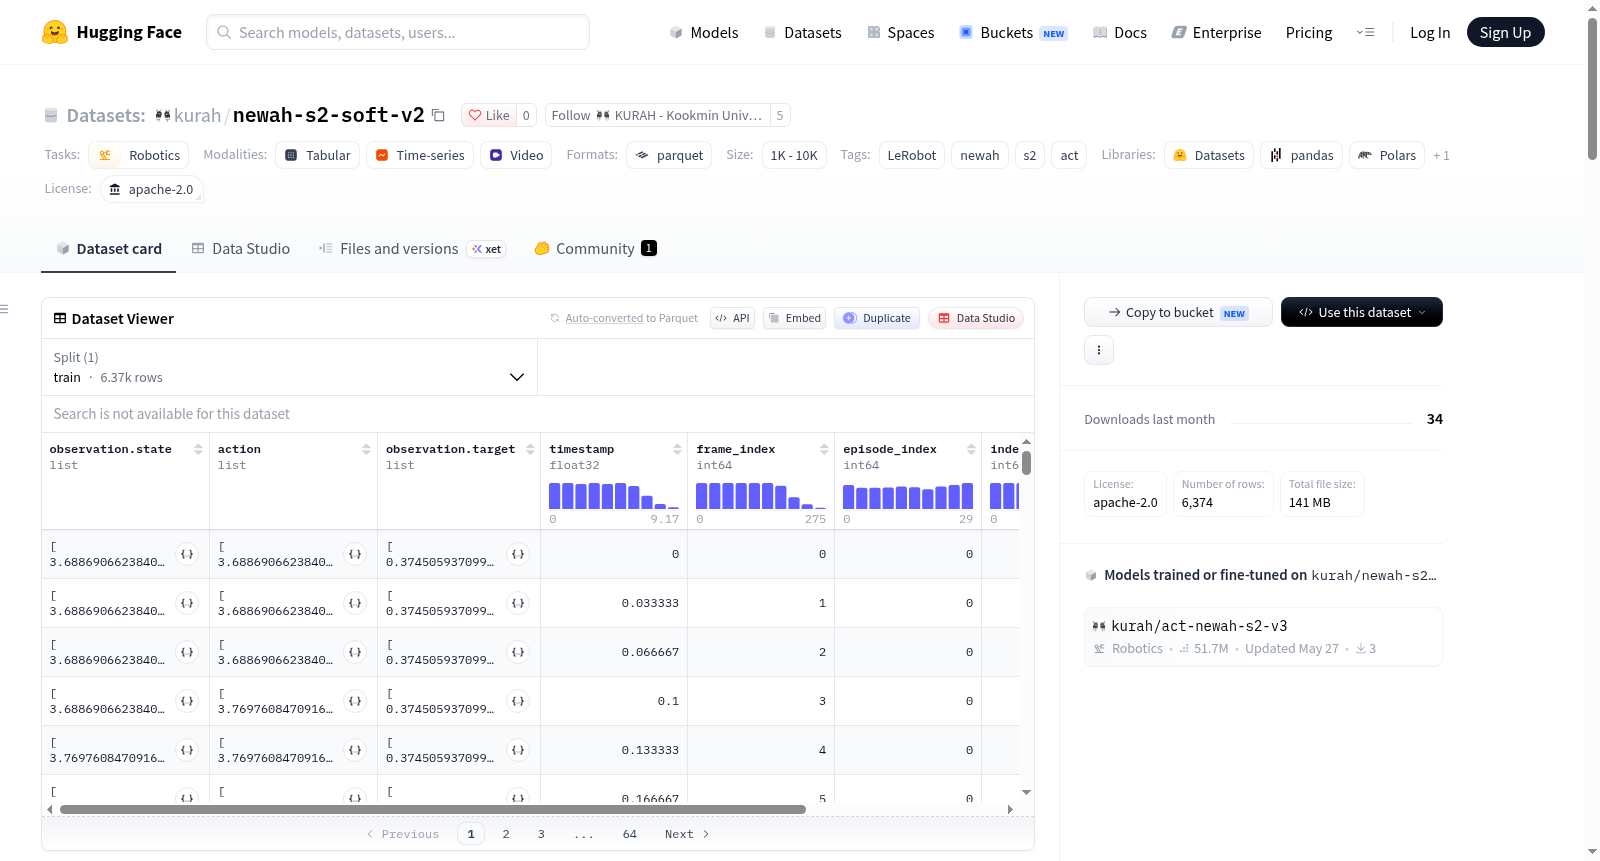
该数据集是一个机器人控制数据集,使用LeRobot框架创建,专注于newah机械臂(仅机械臂部分)。数据集包含30个总集数,6374个总帧数,以30帧每秒的速率采集。数据特征包括:观测状态(5维浮点数组,代表肩部平移、肩部提升、肘部弯曲、腕部弯曲和腕部滚动关节位置)、动作(5维浮点数组,与观测状态对应)、观测图像(工作空间和腕部摄像头,均为480x640x3的视频,使用AV1编解码器)、目标位置(2维浮点数组,代表目标x和y坐标)、时间戳、帧索引、集索引、索引和任务索引。数据集以Parquet格式存储,总数据文件大小为100MB,视频文件大小为200MB,用于训练机器人控制任务,如基于视觉的机械臂操作。
--- license: apache-2.0 任务类别: - 机器人学 标签: - LeRobot(LeRobot) - newah - s2 - act 配置项: - 配置名称:default 数据文件:data/*/*.parquet --- 本数据集基于[LeRobot(LeRobot)](https://github.com/huggingface/lerobot)构建。 可点击下方链接可视化本数据集: <a class="flex" href="https://huggingface.co/spaces/lerobot/visualize_dataset?path=kurah/newah-s2-soft-v2"> <img class="block dark:hidden" src="https://huggingface.co/datasets/huggingface/badges/resolve/main/visualize-this-dataset-xl.svg"/> <img class="hidden dark:block" src="https://huggingface.co/datasets/huggingface/badges/resolve/main/visualize-this-dataset-xl-dark.svg"/> </a> ## 数据集说明 - **主页:** [暂无更多信息] - **论文:** [暂无更多信息] - **许可证:** Apache-2.0 ## 数据集结构 元数据文件为[meta/info.json](meta/info.json),其内容如下: json { "代码库版本": "v3.0", "帧率": 30, "特征项": { "观测.关节状态(observation.state)": { "数据类型": "float32", "形状": [ 5 ], "字段名称": [ "shoulder_pan(肩平转关节)", "shoulder_lift(肩升降关节)", "elbow_flex(肘屈伸关节)", "wrist_flex(腕屈伸关节)", "wrist_roll(腕滚转关节)" ] }, "动作(action)": { "数据类型": "float32", "形状": [ 5 ], "字段名称": [ "shoulder_pan(肩平转关节)", "shoulder_lift(肩升降关节)", "elbow_flex(肘屈伸关节)", "wrist_flex(腕屈伸关节)", "wrist_roll(腕滚转关节)" ] }, "观测.工作区图像(observation.images.workspace)": { "数据类型": "video", "形状": [ 480, 640, 3 ], "维度说明": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 480, "视频宽度": 640, "视频编码格式": "av1", "像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "通道数": 3, "包含音频": false } }, "观测.腕部图像(observation.images.wrist)": { "数据类型": "video", "形状": [ 480, 640, 3 ], "维度说明": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 480, "视频宽度": 640, "视频编码格式": "av1", "像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "通道数": 3, "包含音频": false } }, "观测.目标点(observation.target)": { "数据类型": "float32", "形状": [ 2 ], "字段名称": [ "target_x(目标X坐标)", "target_y(目标Y坐标)" ] }, "时间戳(timestamp)": { "数据类型": "float32", "形状": [ 1 ], "字段名称": null }, "帧索引(frame_index)": { "数据类型": "int64", "形状": [ 1 ], "字段名称": null }, "回合索引(episode_index)": { "数据类型": "int64", "形状": [ 1 ], "字段名称": null }, "全局索引(index)": { "数据类型": "int64", "形状": [ 1 ], "字段名称": null }, "任务索引(task_index)": { "数据类型": "int64", "形状": [ 1 ], "字段名称": null } }, "总回合数": 30, "总帧数": 6374, "总任务数": 1, "块大小": 1000, "数据文件总大小(MB)": 100, "视频文件总大小(MB)": 200, "数据文件路径格式": "data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet", "视频文件路径格式": "videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4", "机器人类型": "newah_arm_only(仅newah机械臂)", "数据集划分": { "训练集": "0:30" } } ## 引用 **BibTeX格式:** bibtex [暂无更多信息]