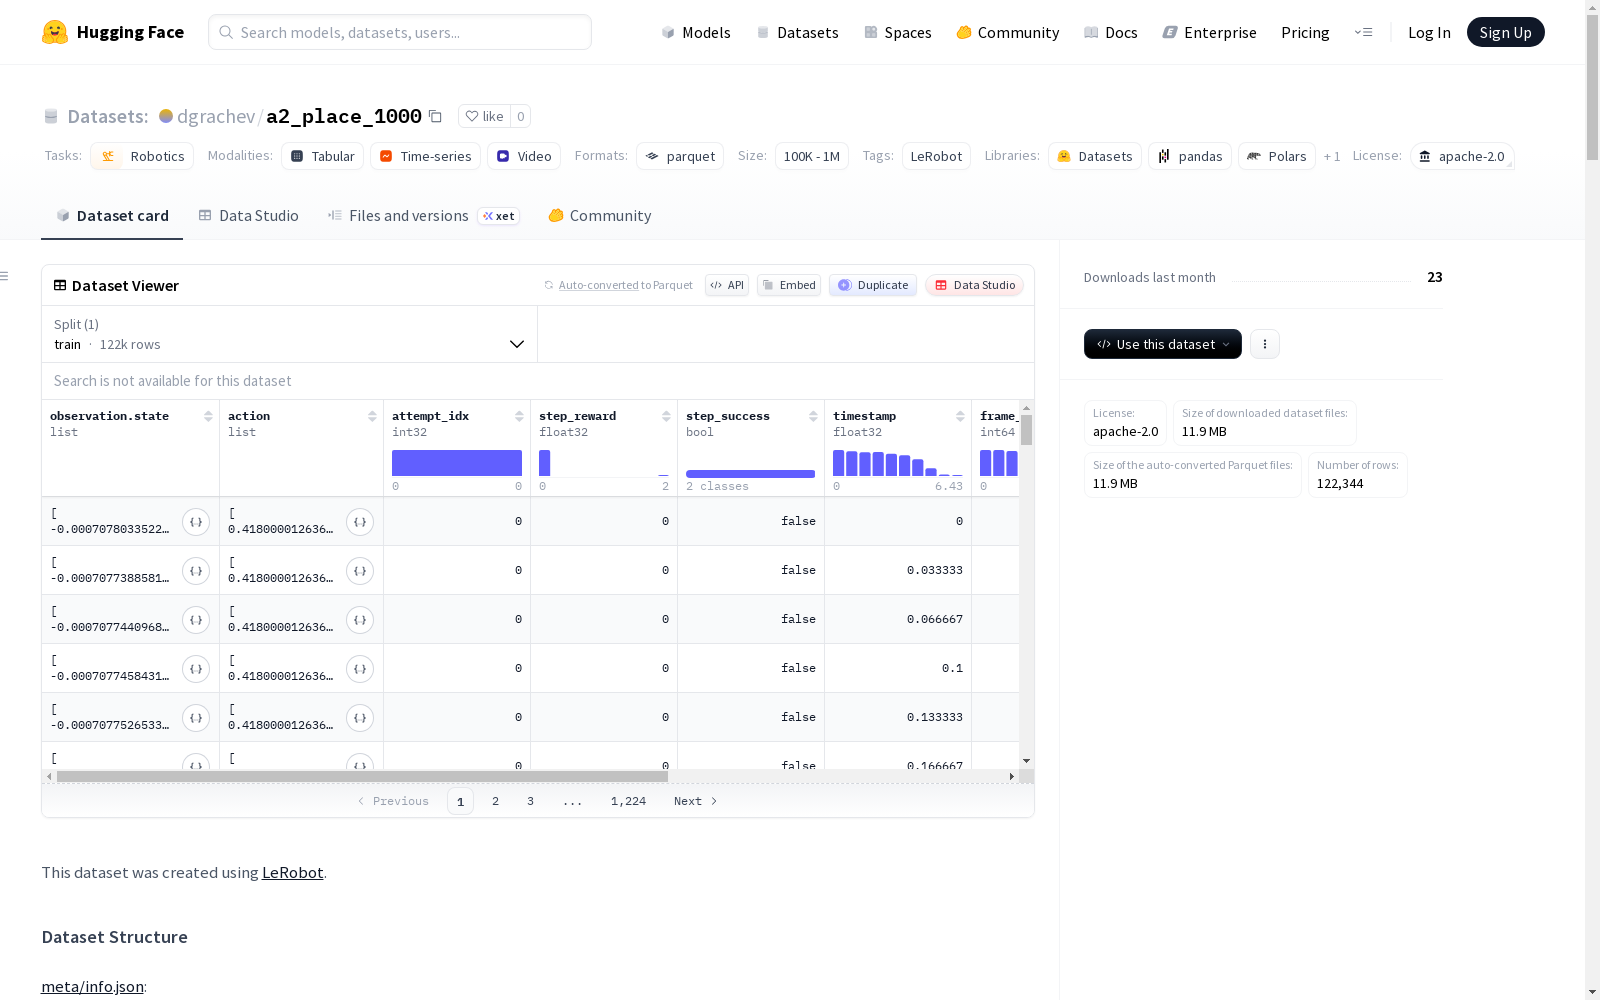
a2_place_1000
收藏资源简介:
该数据集是使用LeRobot创建的,专为机器人技术任务设计。数据集采用apache-2.0许可证,包含947个总剧集、122344帧和253个任务。数据以parquet文件格式存储,总数据文件大小为100MB,视频文件大小为200MB,帧率为30fps。数据集包含丰富的特征,包括机器人状态观察(如末端执行器位置、关节角度、夹持器状态)、动作(位置和四元数)、奖励、成功标志、以及来自多个视角(前、左、右、夹持器)的图像观察。图像数据以视频格式存储,分辨率为480x640,采用h264编码,yuv420p像素格式,无音频。数据集适用于机器人控制、强化学习等任务。
This dataset was developed using LeRobot and is purpose-built for robotics-related tasks. Licensed under Apache-2.0, it contains 947 total episodes, 122,344 frames, and 253 distinct tasks. The data is stored in Parquet file format, with a total data file size of 100 MB and video file size of 200 MB, operating at a frame rate of 30 fps. The dataset includes comprehensive features: robotic state observations (e.g., end-effector position, joint angles, gripper state), actions (position and quaternion), rewards, success flags, as well as image observations captured from multiple viewpoints including front, left, right, and gripper perspectives. The image data is stored in video format with a resolution of 480×640, encoded using H.264, utilizing the YUV420p pixel format, and contains no audio tracks. This dataset is applicable to tasks such as robot control and reinforcement learning.
数据集概述
基本信息
- 数据集名称: a2_place_1000
- 创建工具: 使用 LeRobot 创建
- 许可协议: Apache License 2.0
- 任务类别: 机器人学
- 标签: LeRobot
数据集规模与结构
- 总情节数: 947
- 总帧数: 122,344
- 总任务数: 253
- 数据块大小: 1000
- 数据文件总大小: 100 MB
- 视频文件总大小: 200 MB
- 帧率: 30 FPS
- 数据分割: 全部数据用于训练(索引 0 至 947)
- 数据文件路径模式:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件路径模式:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 代码库版本: v3.0
- 机器人类型: ur5e_robotiq
数据特征
数据集包含以下特征字段:
观测数据
-
observation.state(状态观测):- 数据类型: float32
- 形状: [14]
- 包含字段:
ee_x,ee_y,ee_z,ee_qx,ee_qy,ee_qz,ee_qw,joint_0,joint_1,joint_2,joint_3,joint_4,joint_5,gripper
-
observation.images.front(前视图像):- 数据类型: video
- 形状: [3, 480, 640]
- 视频信息: 高度 480 像素,宽度 640 像素,编码 H.264,像素格式 yuv420p,非深度图,帧率 30 FPS,3 通道,无音频
-
observation.images.left(左视图像):- 数据类型: video
- 形状: [3, 480, 640]
- 视频信息: 高度 480 像素,宽度 640 像素,编码 H.264,像素格式 yuv420p,非深度图,帧率 30 FPS,3 通道,无音频
-
observation.images.right(右视图像):- 数据类型: video
- 形状: [3, 480, 640]
- 视频信息: 高度 480 像素,宽度 640 像素,编码 H.264,像素格式 yuv420p,非深度图,帧率 30 FPS,3 通道,无音频
-
observation.images.gripper(夹爪图像):- 数据类型: video
- 形状: [3, 480, 640]
- 视频信息: 高度 480 像素,宽度 640 像素,编码 H.264,像素格式 yuv420p,非深度图,帧率 30 FPS,3 通道,无音频
动作与奖励
-
action(动作):- 数据类型: float32
- 形状: [7]
- 包含字段:
x,y,z,qx,qy,qz,qw
-
step_reward(步骤奖励):- 数据类型: float32
- 形状: [1]
- 字段名:
reward
-
step_success(步骤成功标志):- 数据类型: bool
- 形状: [1]
- 字段名:
success
索引与元数据
-
attempt_idx(尝试索引):- 数据类型: int32
- 形状: [1]
- 字段名:
attempt
-
timestamp(时间戳):- 数据类型: float32
- 形状: [1]
-
frame_index(帧索引):- 数据类型: int64
- 形状: [1]
-
episode_index(情节索引):- 数据类型: int64
- 形状: [1]
-
index(索引):- 数据类型: int64
- 形状: [1]
-
task_index(任务索引):- 数据类型: int64
- 形状: [1]
引用信息
- 主页: 未提供
- 论文: 未提供
- BibTeX 引用格式: 未提供