
机器人装配工艺质量评估数据集
收藏数据链接:
官方服务:
资源简介:
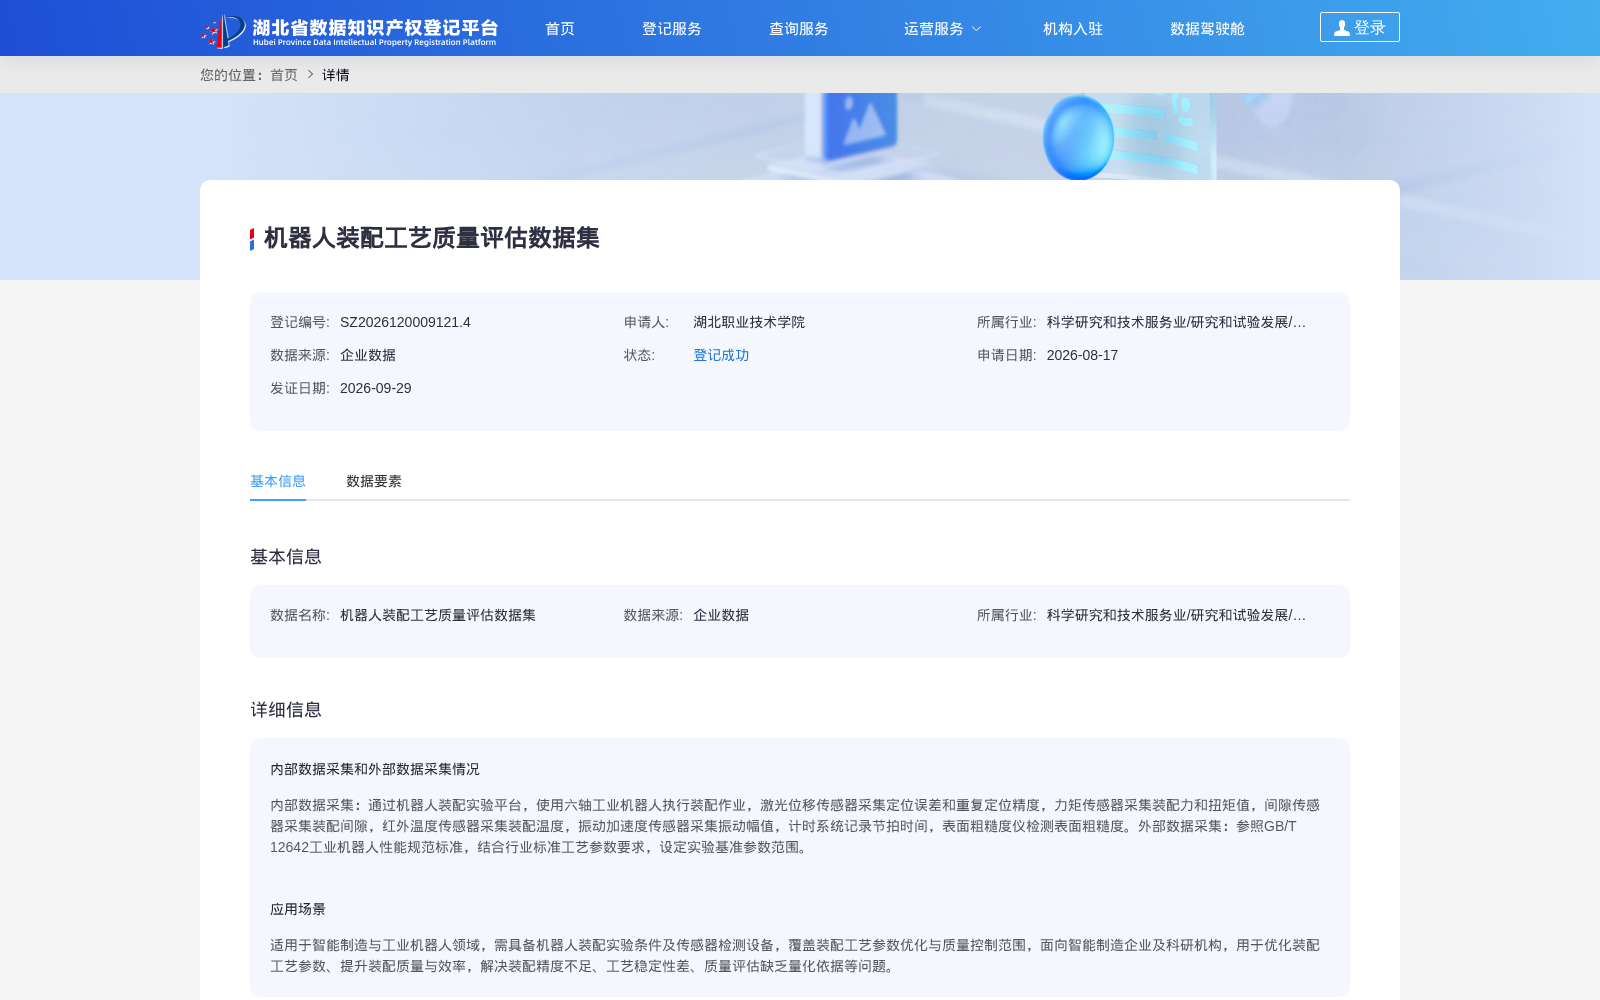
内部数据采集:通过机器人装配实验平台,使用六轴工业机器人执行装配作业,激光位移传感器采集定位误差和重复定位精度,力矩传感器采集装配力和扭矩值,间隙传感器采集装配间隙,红外温度传感器采集装配温度,振动加速度传感器采集振动幅值,计时系统记录节拍时间,表面粗糙度仪检测表面粗糙度。外部数据采集:参照GB/T 12642工业机器人性能规范标准,结合行业标准工艺参数要求,设定实验基准参数范围。
提供机构:
湖北职业技术学院创建时间:
2026-08-17
搜集汇总
数据集介绍
背景与挑战
背景概述
该数据集通过机器人装配实验平台及多种传感器采集装配工艺参数,结合国家标准设定基准范围,共包含1050条记录。其适用于智能制造与工业机器人领域的装配工艺优化和质量控制,能够解决装配精度不足、工艺稳定性差等问题,并已通过随机森林模型实现高精度质量评估。
以上内容由遇见数据集搜集并总结生成


