KS325/close-upper-drawer-r2-occ-train
收藏资源简介:
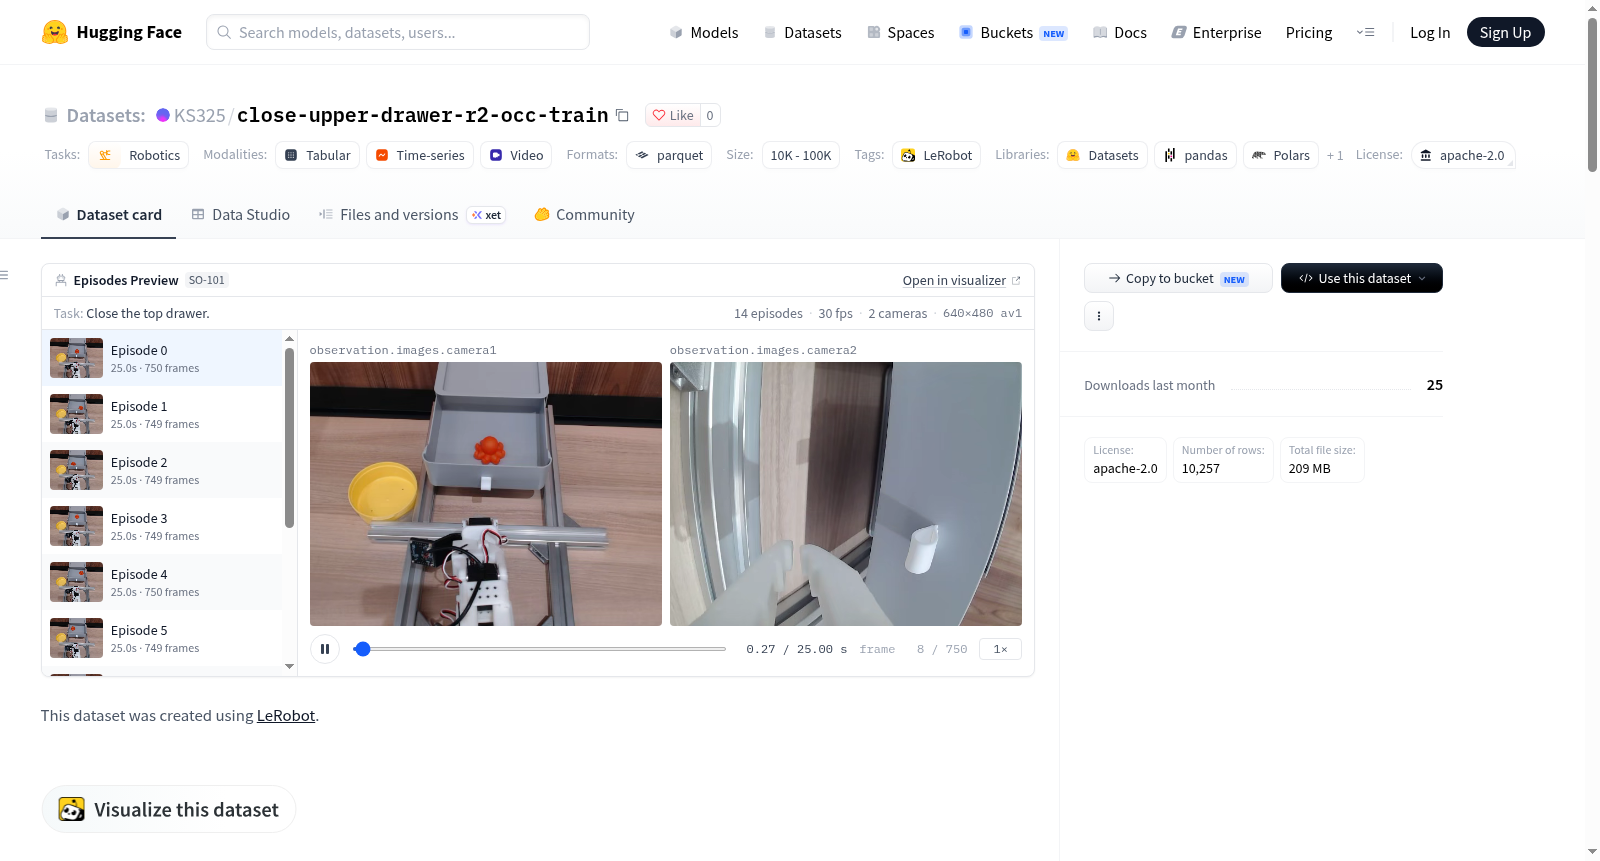
该数据集是一个机器人学习数据集,专注于关闭上层抽屉任务,使用LeRobot平台创建。数据集包含14个episodes,总计10257帧,帧率为30fps。机器人类型为so_follower。数据特征包括动作(6个浮点数值,对应肩部、肘部、腕部和夹持器的位置)、状态观测(与动作相同的6个浮点数值)、两个摄像头图像观测(camera1和camera2,分辨率为480x640,3通道彩色视频),以及时间戳、帧索引、episode索引等元数据。数据集以parquet格式存储,视频以mp4格式存储,适用于机器人控制、模仿学习或强化学习任务。
许可证:Apache-2.0 任务类别: - 机器人学(Robotics) 标签: - LeRobot(LeRobot) 配置项: - 配置名称:default 数据文件:data/*/*.parquet 本数据集基于[LeRobot(LeRobot)](https://github.com/huggingface/lerobot)构建。 可点击下方链接可视化本数据集: <a class="flex" href="https://huggingface.co/spaces/lerobot/visualize_dataset?path=KS325/close-upper-drawer-r2-occ-train"> <img class="block dark:hidden" src="https://huggingface.co/datasets/huggingface/badges/resolve/main/visualize-this-dataset-xl.svg"/> <img class="hidden dark:block" src="https://huggingface.co/datasets/huggingface/badges/resolve/main/visualize-this-dataset-xl-dark.svg"/> </a> ## 数据集说明 - **主页**:[信息待补充] - **论文**:[信息待补充] - **许可证**:Apache-2.0 ## 数据集结构 [meta/info.json] 包含以下元信息: json { "codebase_version": "v3.0", "robot_type": "so_follower", "total_episodes": 14, "total_frames": 10257, "total_tasks": 1, "chunks_size": 1000, "data_files_size_in_mb": 100, "video_files_size_in_mb": 200, "fps": 30, "splits": { "train": "0:14" }, "data_path": "data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet", "video_path": "videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4", "features": { "action": { "dtype": "float32", "names": [ "shoulder_pan.pos", "shoulder_lift.pos", "elbow_flex.pos", "wrist_flex.pos", "wrist_roll.pos", "gripper.pos" ], "shape": [ 6 ] }, "observation.state": { "dtype": "float32", "names": [ "shoulder_pan.pos", "shoulder_lift.pos", "elbow_flex.pos", "wrist_flex.pos", "wrist_roll.pos", "gripper.pos" ], "shape": [ 6 ] }, "observation.images.camera1": { "dtype": "video", "shape": [ 480, 640, 3 ], "names": [ "height", "width", "channels" ], "info": { "video.height": 480, "video.width": 640, "video.codec": "av1", "video.pix_fmt": "yuv420p", "video.is_depth_map": false, "video.fps": 30, "video.channels": 3, "has_audio": false } }, "observation.images.camera2": { "dtype": "video", "shape": [ 480, 640, 3 ], "names": [ "height", "width", "channels" ], "info": { "video.height": 480, "video.width": 640, "video.codec": "av1", "video.pix_fmt": "yuv420p", "video.is_depth_map": false, "video.fps": 30, "video.channels": 3, "has_audio": false } }, "timestamp": { "dtype": "float32", "shape": [ 1 ], "names": null }, "frame_index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "episode_index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "task_index": { "dtype": "int64", "shape": [ 1 ], "names": null } } } ## 参考文献 **BibTeX格式:** bibtex [信息待补充]