
qgallouedec/prj_gia_dataset_metaworld_handle_pull_v2_1111
收藏数据链接:
官方服务:
资源简介:
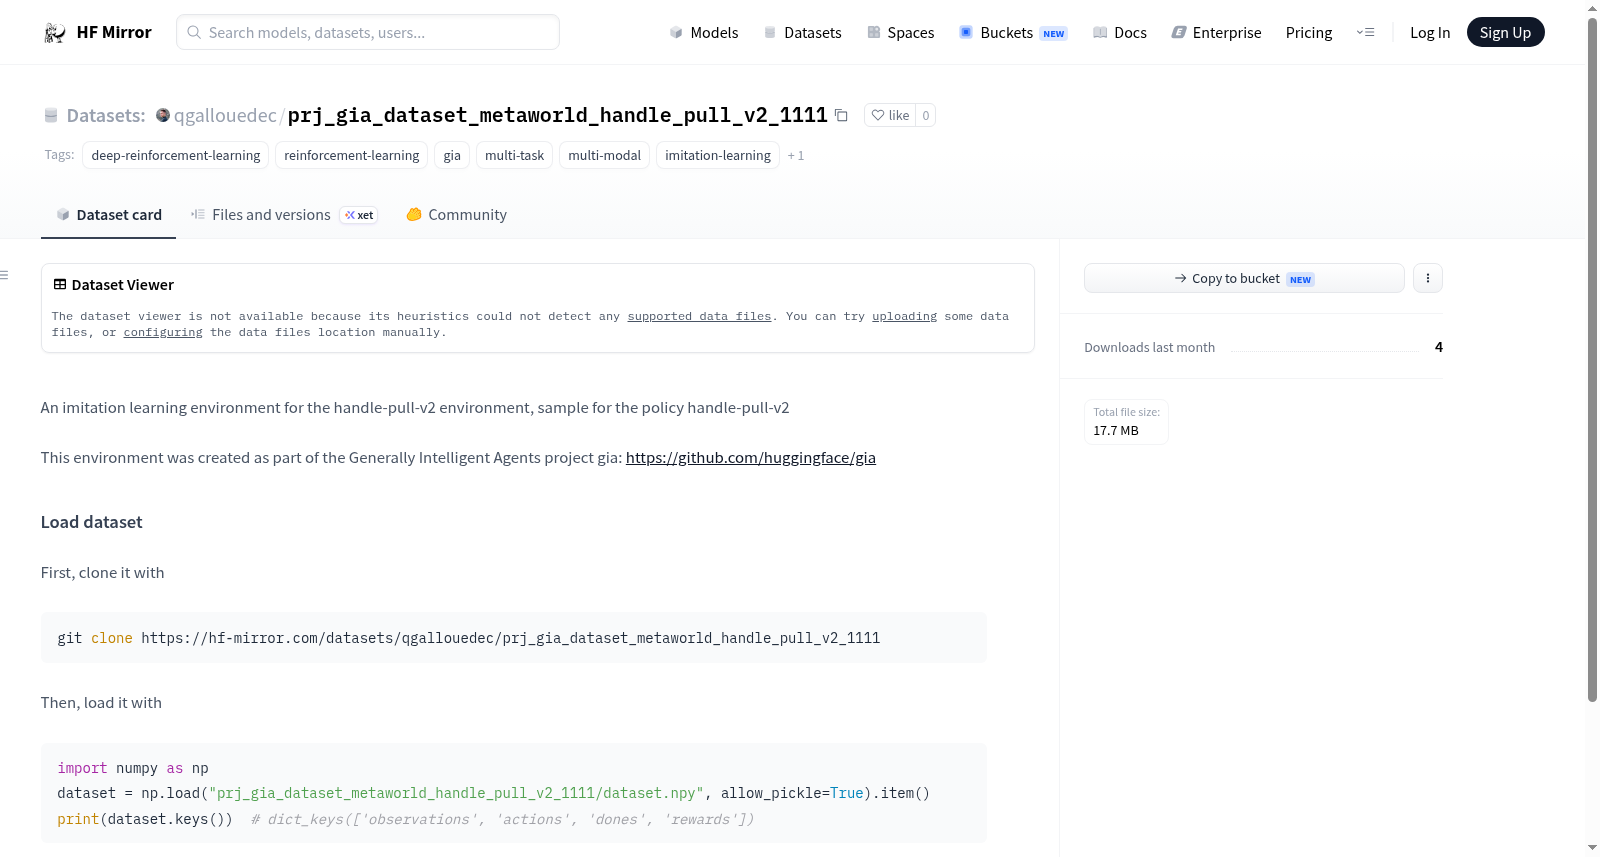
这是一个模仿学习环境,用于handle-pull-v2环境,并且是作为Generally Intelligent Agents项目的一部分创建的。
This is an imitation learning environment for the handle-pull-v2 environment, developed as part of the Generally Intelligent Agents project.
提供机构:
qgallouedec原始信息汇总
数据集概述
数据集名称
- 名称: prj_gia_dataset_metaworld_handle_pull_v2_1111
数据集标签
- 标签:
- deep-reinforcement-learning
- reinforcement-learning
- gia
- multi-task
- multi-modal
- imitation-learning
- offline-reinforcement-learning
数据集描述
- 描述: 这是一个模仿学习环境,专门为handle-pull-v2环境设计,用于演示handle-pull-v2策略。
数据集加载
- 加载方法:
-
首先,通过以下命令克隆数据集: sh git clone https://huggingface.co/datasets/qgallouedec/prj_gia_dataset_metaworld_handle_pull_v2_1111
-
然后,使用以下Python代码加载数据集: python import numpy as np dataset = np.load("prj_gia_dataset_metaworld_handle_pull_v2_1111/dataset.npy", allow_pickle=True).item() print(dataset.keys()) # 输出: dict_keys([observations, actions, dones, rewards])
-
数据集内容
- 内容: 数据集包含以下键值:
- observations
- actions
- dones
- rewards
搜集汇总
数据集介绍
背景与挑战
背景概述
该数据集是一个用于模仿学习的环境数据集,专门针对Metaworld的handle-pull-v2任务,属于Generally Intelligent Agents项目。数据集包含观测、动作、完成标志和奖励等关键数据,总大小为17.7 MB,适用于深度强化学习和多任务学习研究。
以上内容由遇见数据集搜集并总结生成


